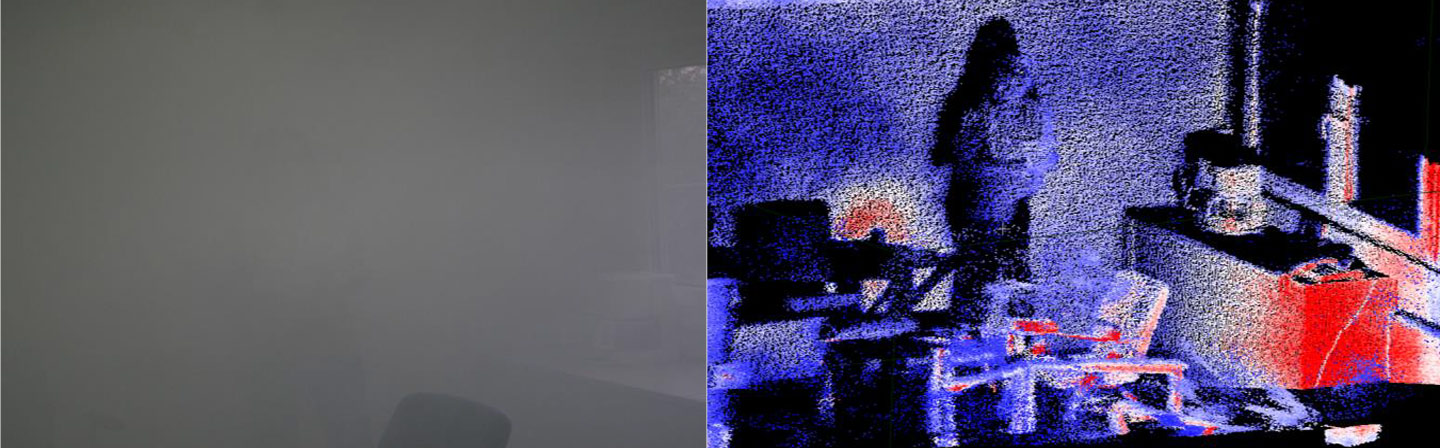
Full-Waveform-Signalauswertung

Laserscanning in trüben Laserscanning in trüben Medien /Full-Waveform-Analyse/Full Waveform Analysis
© Fraunhofer IPM
Prinzip der Full-Waveform-Analyse: Ein Laserstrahl wird durch Vegetation und eine Nebelfront geschickt, um darin verborgene Objekte zu erfassen. Möglich ist dies nur durch die Analyse der gesamten Echofolge (Full-Waveform).

Die Auswertung von Messdaten spielt eine immer bedeutendere Rolle bei der Entwicklung unserer Messsysteme. Das gilt für das Signal eines einzelnen Sensors ebenso wie für einen Datenstrom aus verschiedenen Sensoren eines integrierten Systems.

Inzwischen beschränkt sich unsere Arbeit nur selten auf die reine Hardwareentwicklung. Zahlreiche neue Verfahren der Datenauswertung erlauben es heute, eine Vielzahl an wertvollen Informationen aus Messdaten zu gewinnen, die zuvor in der Form nicht zugänglich waren.

Full-Waveform zur Auswertung von LiDAR-Daten

Bei LiDAR-Systemen kommt auf jeden ausgesendeten Puls – je nach Umgebung – oftmals eine Vielzahl an Echos zurück. Aus dieser Echofolge, auch Full-Waveform genannt, können verschiedene Parameter und letztendlich auch die 3D-Information eines Objekts abgeleitet werden.

Befindet sich das Messsystem in einem trüben Medium wie Wasser, Nebel oder Rauch, so wird das von einem LiDAR-System ausgestrahlte Licht an den Partikeln gestreut. Resultat ist ein starkes Streusignal, das sich mit dem eigentlichen Signal des zu erfassenden Objekts überlagert. Erst intelligente Schärfe- und Trennalgorithmen erlauben unter solchen Bedingungen die Rekonstruktion des 3D-Bildes. Die gewonnenen Daten lassen sich für das autonome Fahren, für Unterwasserinspektionen oder den Katastrophenschutz nutzen.


Publikationen

Jahr
Year
Titel/Autor:in
Title/Author
Publikationstyp
Publication Type
2025 Luftgestützte hochaufgelöste Vermessung flacher Gewässer am Beispiel des Rheins
Gangelhoff, Jannis; Werner, Christoph; Reiterer, Alexander
Zeitschriftenaufsatz
Journal Article
2023 Lightweight dual-wavelength bathymetric LiDAR for accurate seabed mapping
Gangelhoff, Jannis; Werner, Christoph; Reiterer, Alexander
Konferenzbeitrag
Conference Paper
2023 A lightweight laser scanner for UAV-based applications
Gangelhoff, Jannis; Olshausen, Philipp von; Frey, Simon; Reiterer, Alexander
Konferenzbeitrag
Conference Paper
2022 Compact, large aperture 2D deflection optic for LiDAR underwater applications
Gangelhoff, Jannis; Werner, Christoph; Reiterer, Alexander
Konferenzbeitrag
Conference Paper
2019 Development of a time-of-flight laser scanning system for underwater applications
Stemmler, Simon; Werner, Christoph S.; Reiterer, Alexander
Konferenzbeitrag
Conference Paper
Diese Liste ist ein Auszug aus der Publikationsplattform Fraunhofer-Publica

This list has been generated from the publication platform Fraunhofer-Publica